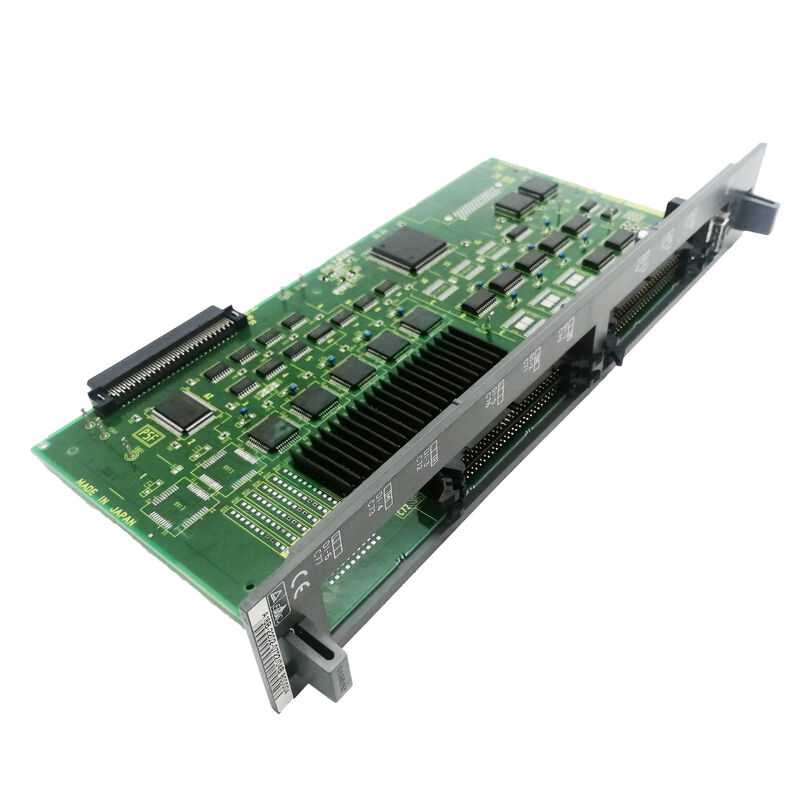
A16B-2200-0854 | Bảng điều khiển trục robot 8 trục FANUC - Bộ điều khiển RJ / Serial Plus 2LT / A16B-2200 Series
Điều khiển trục robot 8 trục — Dành cho các tế bào robot phức tạp
A16B-2200-0854 cung cấp điều khiển servo 8 trục cho bộ điều khiển robot dòng RJ của FANUC. Tám trục vượt quá 6 khớp của thân robot tiêu chuẩn — các trục bổ sung phục vụ các cấu hình ô robot mở rộng:
6 trục khớp robot + trục ngoài:Thân robot 6 khớp (J1–J6) cộng với một hoặc hai trục bên ngoài — bàn định vị, băng tải phụ, đường trượt hoặc đồ gá phối hợp. Bộ điều khiển RJ quản lý đồng bộ tất cả các trục để điều phối chuyển động.
Phối hợp nhiều robot:Trong một số cấu hình RJ, bộ điều khiển phối hợp nhiều cánh tay robot, trong đó số trục kết hợp vượt quá 6.
Thân robot có DOF cao:Các rô-bốt đặc biệt có hơn 6 khớp — rô-bốt dự phòng dành cho hình dạng không gian làm việc phức tạp — yêu cầu công suất trục mở rộng.
Thông tin sản phẩm chính
| tham số |
Giá trị |
| Số trục |
8 |
| Bộ điều khiển |
Robot dòng RJ |
| Giao diện |
Nối tiếp Plus 2LT |
| Kiểu |
Bảng điều khiển trục |
| Loạt |
A16B-2200 |
Bộ điều khiển Robot dòng FANUC RJ
Gia đình RJ đại diện cho một thế hệ quan trọng trong lịch sử sản phẩm bộ điều khiển robot của FANUC. Trước các thế hệ R-J2 và R-J3, bộ điều khiển RJ hỗ trợ các rô-bốt công nghiệp FANUC thông qua Arc Mate, dòng M và các dòng liên quan. Thông số kỹ thuật "RJ Control" của bo mạch trục A16B-2200-0854 đặt nó chắc chắn vào thế hệ này.
Bộ điều khiển RJ đã được sử dụng trong:
- Hệ thống hàn điểm và hàn hồ quang
- Robot xử lý vật liệu và xếp hàng
- Ứng dụng chăm sóc máy
- Tự động hóa lắp ráp
Kịch bản ứng dụng
Lỗi bo mạch trục điều khiển robot RJ:Bộ điều khiển robot FANUC RJ phát triển cảnh báo liên lạc servo trên nhiều trục. Board trục A16B-2200-0854 được xác định là có lỗi. Thay thế khôi phục giao tiếp servo 8 trục.
Nâng cấp bộ điều khiển robot:Bộ điều khiển robot FANUC RJ cũ hơn đang được tân trang lại để tiếp tục phục vụ sản xuất. A16B-2200-0854 được thay thế như một phần của quá trình đổi mới bảng điều khiển trục toàn diện.
Câu hỏi thường gặp
Câu hỏi 1: Thân robot nào kết nối với hệ thống bằng A16B-2200-0854 (8 trục)?
Công suất 8 trục phục vụ thân robot FANUC với 6 khớp cộng với 1 hoặc 2 trục ngoài — cấu hình robot mở rộng phổ biến nhất. Thân robot 6 khớp tiêu chuẩn (Arc Mate, M-series) sử dụng 6 trục; 2 kênh trục còn lại kết nối với các bộ định vị, băng tải hoặc đường trượt được điều khiển bằng servo trong tế bào robot.
Câu 2: Sự khác biệt giữa Serial Plus 2LT và FSSB là gì?
Serial Plus sử dụng cáp đồng được bảo vệ để liên lạc servo; FSSB sử dụng cáp quang. FSSB cung cấp khả năng miễn nhiễm EMI hoàn chỉnh (quan trọng trong môi trường hàn và tiếng ồn cao); Serial Plus dễ bị nhiễu điện. FSSB cũng hỗ trợ băng thông dữ liệu cao hơn cho nhiều trục hơn và tốc độ cập nhật servo cao hơn. Bộ điều khiển RJ có Serial Plus có trước thế hệ FSSB đi kèm với R-J2 trở lên.
Câu hỏi 3: A16B-2200-0854 có thể nâng cấp lên bảng trục FSSB không?
Việc nâng cấp từ Serial Plus lên FSSB không chỉ yêu cầu thay bảng trục mà còn thay thế bộ khuếch đại truyền động servo bằng các mẫu tương thích với FSSB. Đây là một trang bị thêm ở cấp hệ thống, không phải là một sự hoán đổi bảng đơn giản. Đối với hầu hết các hệ thống RJ, việc duy trì kiến trúc Serial Plus đã cài đặt với A16B-2200-0854 là phương pháp dịch vụ phù hợp.
Câu hỏi 4: Việc thay thế A16B-2200-0854 có cần sao lưu chương trình robot không?
Các chương trình rô-bốt nằm trong SRAM của bộ điều khiển — tách biệt với bảng trục. Việc thay thế A16B-2200-0854 không ảnh hưởng đến dữ liệu chương trình được lưu trữ. Để phòng ngừa, hãy luôn sao lưu tất cả các chương trình robot và các biến hệ thống trước khi bảo trì bảng điều khiển.